RIV PPT · 2026.10.12

灵敏度矩阵

用旋钮和影响表,理解波像差补偿与 EUV 物方非远心。20 页中文讲解,每页讲一个概念,含可编辑思维导图、简单计算例子和讲解备注。

下载 PowerPoint · 0.24 MB

调一点,看看谁跟着变

灵敏度矩阵就是一张影响表:哪个旋钮调一点,哪些误差会变多少。两个旋钮都影响同两项误差时,就一起算调节量,避免修好一项又弄坏另一项。

公开光刻文献中,DLM / SLM 可指 Driver Lens Model / Scanning Lens Model。本稿采用与所见操纵量组合吻合的成像补偿用法,原材料中的全称仍应核对。EUV 的 6°、4 倍缩小例子用于局部几何教学。

逐页预览

01 · 灵敏度矩阵

灵敏度矩阵
讲解与来源

从影响表出发的20页入门讲解。数值影响表为教学构造,不是设备标定数据;DLM/SLM采用与光刻像差补偿吻合的公开定义,原材料全称仍待核对。

02 · 灵敏度矩阵,就是一张“影响表”

灵敏度矩阵,就是一张“影响表”
讲解与来源

输入可以是镜片位移、波长变化、台体高度等,输出可以是波像差、焦点或图案位置等。影响表的每个格子回答:某个输入改变一小份,某个输出跟着改变多少。正负号说明变化方向,不是好坏。矩阵是局部工作点附近的表,所以应在小调节范围内使用。 公开来源(核查日期 2026-10-12): Chapman & Sweeney, 1998:光刻光学装调、Jacobian 与 SVD https://digital.library.unt.edu/ark:/67531/metadc709579/m1/7/

03 · 读表:一列看旋钮,一行看误差

读表:一列看旋钮,一行看误差
讲解与来源

本稿用两个抽象旋钮A、B和两个波像差项:离焦、像散。一格是定义好的小指令增量,没有指定真实执行器单位。教学影响表C=[[2,1],[1,−2]],单位是nm/格。A调+1格,离焦改变+2nm,像散改变+1nm;B调+1格,离焦改变+1nm,像散改变−2nm。实际设备必须把“格”换成明确单位与标定范围。

04 · 一起调:把两列贡献加起来

一起调:把两列贡献加起来
讲解与来源

A、B各调+1格,离焦变化2+1=3nm;像散变化1−2=−1nm。这是矩阵乘法的直观含义:将每一列按对应输入变化量乘好,再相加。这里的−1nm表示像散系数朝负方向变化,不意味着像散一定变小;要与调节前的误差比较。

05 · 补偿例子:让原来的误差降下来

补偿例子:让原来的误差降下来
讲解与来源

初始离焦系数+5nm,像散系数0nm。根据教学影响表,A调−2格产生[−4,−2]nm,B调−1格产生[−1,+2]nm,合计[−5,0]nm,最终两个误差项都为0。这个完全可消除的例子只是帮助读表,真实系统可能因为执行器范围、矩阵秩或噪声留下残差。

06 · 为什么不能一个旋钮一个旋钮地“凭感觉修”

为什么不能一个旋钮一个旋钮地“凭感觉修”
讲解与来源

沿用教学表:若只用A把+5nm离焦消掉,需要A=−2.5格,却同时增加−2.5nm像散。继续调B去修像散,又会改变离焦。这种交叉影响叫耦合。联合求解考虑所有主要误差项的响应及权重,避免只优化当前盯着的一项。

07 · 影响表怎样得到:调一点,再看差多少

影响表怎样得到:调一点,再看差多少
讲解与来源

教学标定过程。先固定其他旋钮并记录基线[4,2]nm;A调+1格后测到[6,3]nm,减去基线得到A列[2,1]nm/格;将A恢复,再调B+1格,得到[5,0]nm,差值B列[1,−2]nm/格。实际标定需重复测量,排除漂移,并用不同小步长检查局部稳定性。不要把很大的动作当成局部导数。

08 · 它能预测影响,但不一定能判断原因

它能预测影响,但不一定能判断原因
讲解与来源

矩阵正向预测:给定输入扰动,计算输出响应。反向辨识则要求不同输入留下可区分的响应。如果两个输入产生几乎一样的输出,即使测得很准确,也可能分不清哪种原因。为此要增加真正独立的观测,例如同时测高度与横向位置。增加重复同类测点不一定有用。

09 · 波像差:真实波前与理想波前的差

波像差:真实波前与理想波前的差
讲解与来源

波像差是实际波前相对于选定理想参考波前的光程差,常用nm表示。把波前误差想成一张地形图:不同位置相对于理想波前有不同偏差,补偿器改变这张图的形状。这个比喻不代表机械表面高度就等于波像差;反射、折射及参考面定义都会影响换算。不要把源端驱动激光与投影系统的波前数值混用。 公开来源(核查日期 2026-10-12): B. Dassen, TU/e 硕士论文,2019,§2.2–2.4,正文 pp.10–11:CLM/DLM/SLM https://pure.tue.nl/ws/portalfiles/portal/125712872/B_Dassen_Graduation_report_TUE.pdf Chapman & Sweeney, 1998:光刻光学装调、Jacobian 与 SVD https://digital.library.unt.edu/ark:/67531/metadc709579/m1/7/

10 · 把复杂波前拆成几种常见问题

把复杂波前拆成几种常见问题
讲解与来源

Zernike系数是一种描述波前形状的方法,每项系数相当于某种基本模式的含量。离焦是聚焦位置偏离选定参考;像散表现为不同方向的聚焦不同;彗差可能使离轴点像呈现不对称拖尾。本页给直观含义,不规定编号与正负方向。实际编号、归一化及瞳孔定义应以设备规范为准。 公开来源(核查日期 2026-10-12): B. Dassen, TU/e 硕士论文,2019,§2.2–2.4,正文 pp.10–11:CLM/DLM/SLM https://pure.tue.nl/ws/portalfiles/portal/125712872/B_Dassen_Graduation_report_TUE.pdf

11 · Manipulator,就是可以用来调节的“旋钮”

Manipulator,就是可以用来调节的“旋钮”
讲解与来源

操纵量可以是波长、WS/RS的各个位置与姿态自由度、光学元件运动、受控温压或高阶补偿模式。WS通常指Wafer Stage晶圆台,RS通常指Reticle Stage掩模台。环境温压若只是扰动,就不应冒充可调旋钮。波长和介质温压影响折射成像是常见DUV语境,EUV各段须重新定义物理模型。具体设备的高阶补偿器实现不能只凭名字推断。 公开来源(核查日期 2026-10-12): Yang et al., Applied Optics 58, 4176–4184 (2019):投影系统波像差在线调节 https://doi.org/10.1364/AO.58.004176 TU/e 公开论文:Reticle Stage / Wafer Stage 命名 https://pure.tue.nl/ws/portalfiles/portal/47036964/799513-1.pdf ASML:EUV 光路与 NXE 反射式投影 https://www.asml.com/en/products/euv-lithography-systems

12 · DLM / SLM:在什么阶段做补偿

DLM / SLM:在什么阶段做补偿
讲解与来源

公开DUV/NXT文献B.Dassen2019§2.4将DLM展开为Driver Lens Model,SLM为Scanning Lens Model,另有CLM=Calibration Lens Model。分别面向生产批次、曝光扫描及设置校准,可用执行器的范围和速度不同。它们是模型/补偿层级的命名,不是每个名称都指一块硬件。依据操纵量组合,这是与所见材料相符的公开解释,仍须原术语表确认。在其他语境SLM也可能表示空间光调制器。 公开来源(核查日期 2026-10-12): B. Dassen, TU/e 硕士论文,2019,§2.2–2.4,正文 pp.10–11:CLM/DLM/SLM https://pure.tue.nl/ws/portalfiles/portal/125712872/B_Dassen_Graduation_report_TUE.pdf ASML 公开专利 US20210364929A1:波前目标与光刻性能优化 https://patents.google.com/patent/US20210364929A1/en

13 · 补偿后还剩下的误差,叫“残差”

补偿后还剩下的误差,叫“残差”
讲解与来源

残差是补偿后的输出与目标之间的差。它可能来自执行器不能产生所需形状、调节范围不足、模型与工作点变化、测量噪声、迟滞和动态响应等。小的波前RMS也不自动代表所有图形的尺寸和位置都改善,应验证实际成像指标。本页强调“压小”和“清零”不同,不引入高阶求解公式。 公开来源(核查日期 2026-10-12): Chapman & Sweeney, 1998:光刻光学装调、Jacobian 与 SVD https://digital.library.unt.edu/ark:/67531/metadc709579/m1/7/ ASML 公开专利 US20210364929A1:波前目标与光刻性能优化 https://patents.google.com/patent/US20210364929A1/en

14 · EUV 投影:掩模是原稿,晶圆接收图案

EUV 投影:掩模是原稿,晶圆接收图案
讲解与来源

EUV光源产生EUV光,照明系统把光送到反射式掩模,掩模图形通过多面投影反射镜缩小成像到晶圆光刻胶。对于投影成像系统,掩模侧叫物方,晶圆侧叫像方。图中只是功能关系,不是实际折叠光路。驱动激光波前、照明光瞳与投影波像差应分别定义和测量。 公开来源(核查日期 2026-10-12): ASML:EUV 光路与 NXE 反射式投影 https://www.asml.com/en/products/euv-lithography-systems

15 · 物方非远心:先理解为“斜着看掩模”

物方非远心:先理解为“斜着看掩模”
讲解与来源

图仅显示物方局部几何。主光线是每束成像光的参考线。若它在物方垂直于名义物面,高度变化不带来这一阶横向几何偏移;若有倾角,点沿法线抬高,回投影到名义物面的横坐标改变,再映射到固定像面便有像移。这里的“正着看/斜着看”是比喻,不能理解为所有光线都平行。图中的Δx是物方回投影偏移,晶圆位移还需倍率映射。AI概念插图,不按比例。 公开来源(核查日期 2026-10-12): Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf

16 · 关键现象:没有左右动,也可能印偏

关键现象:没有左右动,也可能印偏
讲解与来源

物方非远心时,保持某掩模点的横坐标不变,只改变其高度,可使固定晶圆面上的局部几何位置改变。物方角度是成像主光线相对局部法线的倾角,不是随便一束入射照明光的角度。光束仍有张角。真实图像还受散焦、衍射、遮挡及像差影响,所以几何像移是一项贡献,而不是完整成像预测。 公开来源(核查日期 2026-10-12): Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf Erdmann et al., Adv. Opt. Techn. 2017:EUV mask 3D 效应 https://www.frontiersin.org/journals/advanced-optical-technologies/articles/10.1515/aot-2017-0019/pdf

17 · 一个数值例子:50 nm 高度 → 约 1.3 nm 像移

一个数值例子:50 nm 高度 → 约 1.3 nm 像移
讲解与来源

使用历史公开几何模型:6°物方倾角、4倍缩小。像移大小=|h|tan6°/4。h=50nm时为1.3138nm;h=100nm时为2.6276nm。本页只讲数值大小,不讨论真实stage坐标下的正负号。这是局部一阶几何项,不是最终套刻残差。HighNA公开系统采用4×/8×各向异性缩小,不能把1/4用到所有方向。 公开来源(核查日期 2026-10-12): Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf ASML,2024-01-25:High NA 各向异性 4×/8× 缩小 https://www.asml.com/en/company/stories/2024/5-things-high-na-euv

18 · 放回影响表:高度这一列不再是零
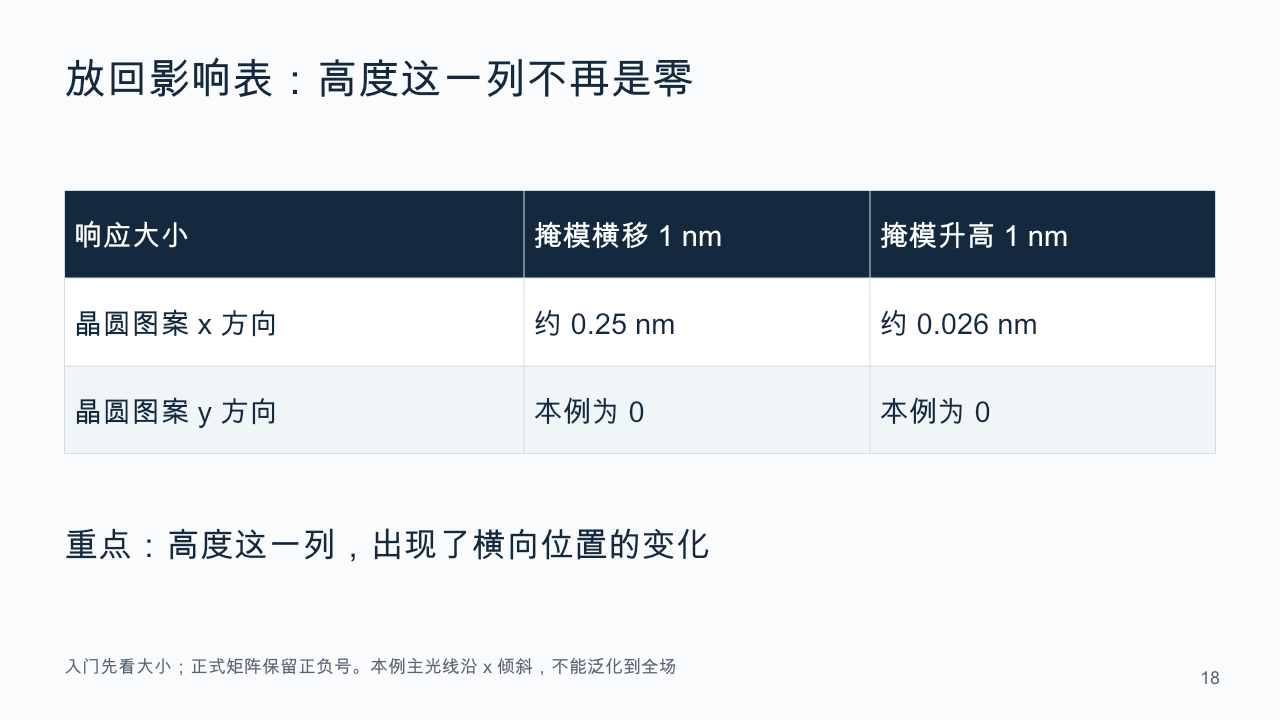
放回影响表:高度这一列不再是零
讲解与来源

本页故意先展示响应大小,不保留坐标决定的正负号。假设等倍率4倍缩小且主光线沿x倾斜6°。掩模x横移1nm,引起晶圆x几何位移大小0.25nm;掩模高度改变1nm,引起晶圆x几何位移大小约0.0263nm;本例y行对这两种扰动为0。正式带符号矩阵在示意局部m=−1/4坐标下为[[-0.25,+0.026276],[0,0]]。真实场方向与两个方向倍率可以不同,不能只看这张幅值表作多输入相加。 公开来源(核查日期 2026-10-12): Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf

19 · 实际怎么补偿:先分清误差的形状

实际怎么补偿:先分清误差的形状
讲解与来源

在局部主光线方向与几何高度系数近似恒定时,掩模整体等量升高主要产生同向像移;局部翘曲会造成位置相关的像移。整体平移旋钮能修同向部分,却不能消除任意局部形状。实际处理应同时区分面内形变、面外高度与厚掩模3D效应。工程流程为测量、求解可用执行器指令、小范围实施及重新测量,并检查图形位置、清晰度和尺寸。 公开来源(核查日期 2026-10-12): Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf Erdmann et al., Adv. Opt. Techn. 2017:EUV mask 3D 效应 https://www.frontiersin.org/journals/advanced-optical-technologies/articles/10.1515/aot-2017-0019/pdf

20 · 带走三句话

带走三句话
讲解与来源

三句话:矩阵是局部影响表;波像差补偿联合选择可用操纵量;EUV物方非远心可把掩模高度扰动转为晶圆横向几何像移。读表必须知道单位、工作点与坐标,实际补偿要看实测残差。资料链接是公开来源,不包括原内部材料。DLM/SLM定义的来源为2019年DUV/NXT公开案例。 公开来源(核查日期 2026-10-12): Chapman & Sweeney, 1998:光刻光学装调、Jacobian 与 SVD https://digital.library.unt.edu/ark:/67531/metadc709579/m1/7/ B. Dassen, TU/e 硕士论文,2019,§2.2–2.4,正文 pp.10–11:CLM/DLM/SLM https://pure.tue.nl/ws/portalfiles/portal/125712872/B_Dassen_Graduation_report_TUE.pdf Harned et al., EUVL Symposium 2007,slide 13:高度—像移公式 https://euvlsymposium.lbl.gov/pdf/2007/ET-08-Harned.pdf ASML:EUV 光路与 NXE 反射式投影 https://www.asml.com/en/products/euv-lithography-systems ASML,2024-01-25:High NA 各向异性 4×/8× 缩小 https://www.asml.com/en/company/stories/2024/5-things-high-na-euv

公开资料